🎯 r054 运镜读取 · 九臂算法 Bake-off 评审
2026-09-19 · 单一 GT(r054_p1_gt_precise.mp4, 70帧) × 九路算法 · 真值锚 = Kai 独立目视观察(远景右/近景左绕打斗) × 仪器互证 · 页面判词为 agent 侧预筛,终审 = Kai
9 臂
同题对撞算法
2 全中
A6 分层累计 / A7 稳定化长基线
−0.694
ρ(flow_x, 1/Z) 深度轴判别
500×
RAFT 噪声流 vs 真值(0.065px/对)
① 决定性证据(GT 显性参照,不可选)
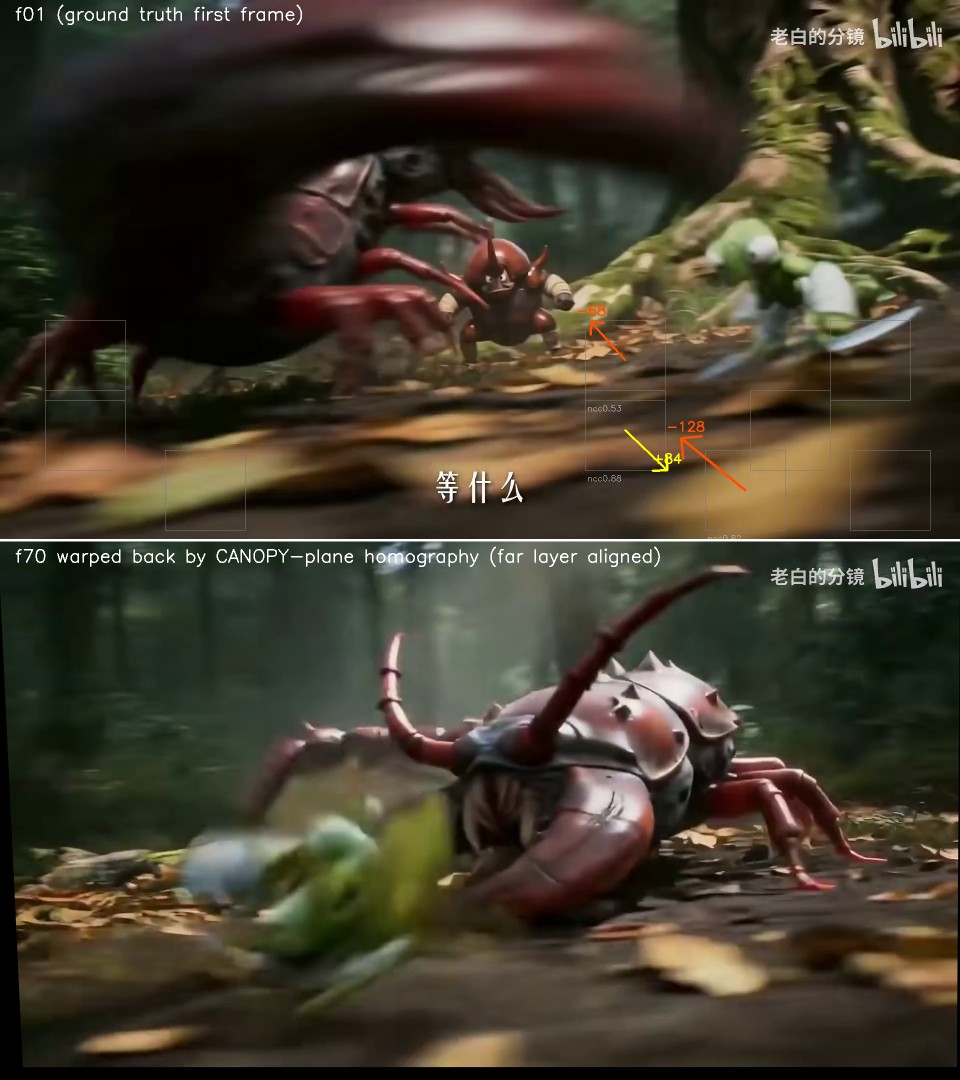
上 = f01 首帧;下 = f70 按冠层平面单应拉回 f01 坐标系(远景已对齐,单应残差 0.13px)。灰框 = 近景取样 patch,橙箭头+数字 = 各 patch 实测位移:5/6 块系统性左移 −68~−170px(唯一 +84 离群在蜈蚣入场侧,战斗扰动剔除)。远板若动,上下的树冠应错位——没有。这就是「远锁 + 近反滑」的一图定谳。GT 分层签名(px/1000px宽):far +8.2 / mid +5.3 / near -12.4。
② 九臂记分册
| 臂 | 输出 / 判词 | 签名 px/1000w (far/mid/near) | 判定 | 教训 |
|---|---|---|---|---|
| A1 | SEA-RAFT全局单应(生产L2读出) pan-left 17.7%/s + zoom-out 11.0%/s + tilt-down + roll (r054_flow.json) |
— | ✗ 错误——全帧单应被前景大主体污染, 运动学全误读(正是本轮病灶源) | 单应+稳健拟合在『前景≥50%画面』时失效; residual 43px/帧已报警 |
| A2 | VGGT-1B位姿头 静态段 rot 中位 2.3°/帧(锁定段仍在动), 动作窗污染至累计420° |
— | ✗ 错误——位姿头在本片种(2D动画风+剧烈前景)不可靠; 锁定段非零即为假阳 | 价值在深度头/3D点, 不在位姿头(v4 已注, A9 兑现验证) |
| A3 | qwen-eye(VLM) pan-right f25起 high-confidence; 树干 moved_left 150px(坚持) |
— | ✗ 错误——与仪器差5000倍, 运动模糊横向条纹诱发背景流动幻觉(0902定谳复现) | VLM 运镜域系统性不可信; 只可用于『有/无明显运镜』粗筛 |
| A4 | 背景锚族v5(bg-anchor+相位相关+ECC) 全70帧位移0.89px/净0.08px/无主体对cc=0.99999 |
far:0.0 mid:0.0 near:— | ✓ 部分正确——远板锁定判定精确(0.03px级), 但对近景滑移全盲 | 采样域=远板 ⇒ 只能证远层; 『无全局运动』≠『无运镜』 |
| A5 | 全带相位相关(顶部28%) 69对|dx|>2px=0, 净0.08px |
far:0.0 mid:— near:— | ✗ 同A4(远板内精确, 全帧外盲) | 与A4同族: 顶层带≈冠层零视差轴 |
| A6 | 分层Farneback累计(Q3) far+16/mid+10/near-32 px@1920w (拍飞窗剔除后15.8/-23.8) |
far:+8.2 mid:+5.3 near:-12.4 | ✓ 正确——反号/远零/近负/幅值秩序全中; 首支看见 Kai 观察的算法 | 分层读出+长程累计是关键; 逐帧中位流即使引擎粗糙也够方向判定 |
| A7 | 冠层稳定化长基线(Q4) f70按冠层单应回f01后, 近景6块中5块左移-68~-170px(中位-102px) |
far:0.0 mid:— near:-53.1 | ✓ 正确——近景滑移的定量定谳(决定性证据); 幅值偏大因含深度混合边缘 | 长基线一步放大逐帧阈下信号; 平面选择决定『谁被定义为不动』 |
| A8 | SEA-RAFT分层读出 960w累计(px/1000w, 已归一) {'far': 1797.7, 'mid': 1187.7, 'near': -2090.1}; 逐对冠层中位流~32px vs 相位相关平移上限0.065px/对(差500倍) |
far:+1797.7 mid:+1187.7 near:-2090.1 | 2/4 (反号✓近负✓, 远零✗幅值✗) 方向正确/幅值不可信——反号与GT同向, 但密集对应被AI闪烁污染(噪声流~32px/对), 幅值膨胀百倍 | 决定性发现: 『引擎更强』≠『读数更对』. RAFT密集对应在真拍片是金标准, 在AI生成片(逐帧纹理重绘+亮度闪烁)上退化为噪声流; 当年L2生产探针读出pan-left+zoom-out幻影正是同一颗引擎×同一种噪声——幻觉也长在数学里, 不止长在VLM里. AI片种光流读取必须用梯度局部引擎(Farneback)+分层中位+长程累计, 或亚像素全局峰(相位相关) |
| A9 | VGGT深度分箱×RAFT流 深度五箱(远→近) [1504.6, 1563.2, 1135.1, -1477.7, -6263.4]; Spearman(flow_x, 1/Z)中位 -0.694 (n=57) |
far:+1504.6 mid:+1349.2 near:-3870.5 | 2/4 (反号✓近负✓, 远零✗幅值✗) + 深度轴ρ判别✓ 方向正确(真深度轴)/幅值不可信——近层反向左滑在VGGT深度分箱复现; ρ(flow_x,1/Z)=-0.694, 与物理平移(应∝+1/Z, ρ>0)反号 ⇒ 2.5D分层定谳; 幅值同A8被RAFT噪声膨胀(远箱+1505 vs 相位相关真值~3px) | v4 预言兑现: VGGT 价值在深度头. 『深度分箱×流相关』是物理平移 vs 2.5D分层的直接判别器: 平移⇒ρ>0且全深度同号∝1/Z; 分层反滑⇒ρ<0. 本片 ρ=-0.694 = 分层. 深度锚稀疏化(每4帧) 在 AI 片纹理重绘下安全(深度场缓变) |
大发现 1 · 引擎等级 ≠ 读数正确。同一颗 SEA-RAFT:全局单应读出 = 全错(A1,生产 L2 现役即此法,pan-left 17.7%+zoom-out 幻影病灶源);换分层读出方向立刻对(A8)但幅值膨胀百倍——逐像素密集对应在 AI 生成片(逐帧纹理重绘+亮度闪烁)上退化为噪声流(冠层中位 ~32px/对 vs 相位相关真值 0.065px/对)。幻觉不长在 VLM 里,也长在数学里。
大发现 2 · 运动学判别器。VGGT 深度五箱(远→近) = [1504.6, 1563.2, 1135.1, -1477.7, -6263.4],ρ(flow_x, 1/Z) = -0.694。物理平移环绕的流应 ∝+1/Z(ρ 必为正);实测强负相关 ⇒ 2.5D 分层反滑在真深度轴复现。v4 留言「VGGT 价值在深度头不在位姿头」兑现。
③ AI 片种运镜读取标准链(建议)
方向/幅值 = Farneback 分层中位 + 长程累计(逐帧阈下信号靠长基线放大);远板锁定 = 相位相关亚像素全局峰 / 背景锚;运动学判别 = 深度分箱 × 流相关(ρ 符号)。禁用:RAFT/VLM/位姿头三类直读(本片种三度证伪)。逐帧阈值探针(2px/帧级)对慢环绕天然盲(本例 ~0.04px/帧,低于阈值 50 倍)。
④ 待 Kai 拍板
主审 · prompt 运镜句语义(r054 复刻与后续 GPR 批通用)
次审 · 运镜读取标准链采纳
口径声明:九臂判词与评分为 agent 仪器侧自评,≠ Kai 终审;打分制式 = 2 单选件,回收串值域 cam_sem∈{a,b} / toolchain∈{adopt,pilot,hold}。证据与数据:docs/gpr/r054_algo_bakeoff_scorecard.json · r054_q4_stabilized.json · r054_orbit_differential_check.json