🎯 仪器判定(转满一周 gauge,与 r11 同尺同法)
| 臂 | 方向翻转(≈半周) | 净|dx|累积 | 中帧MAD(vs锚) | 尾帧MAD(回锚) | 判定 |
|---|---|---|---|---|---|
| KAP新链路 124f | 6 | 351 | 43.8 | 4.6 | ✅ 转满 |
| r11冠军 a2_fast(124f) | 6 | 355 | 29.3 | 4.9 | ✅ 转满 |
| r10 基线(无LoRA) | 0 | 0 | 6.6 | 4.3 | ✗ 未满 |
判定标准:方向翻转≥1次(过180°)且尾帧回锚 MAD<15。中帧MAD偏高=环绕中段视角与锚差异大(对面视角,转圈镜头的正常物理特征,仪器+人眼共同确认),尾帧回锚 4.6 为三臂最优。
🖼 条件锚(对照用,不作判题)
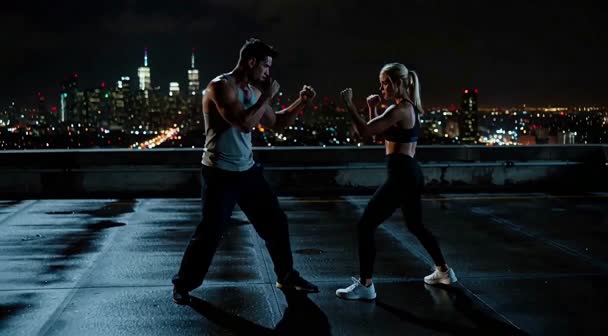
锚图 anchor_rooftop.png(firstImage = lastImage 同帧双供)
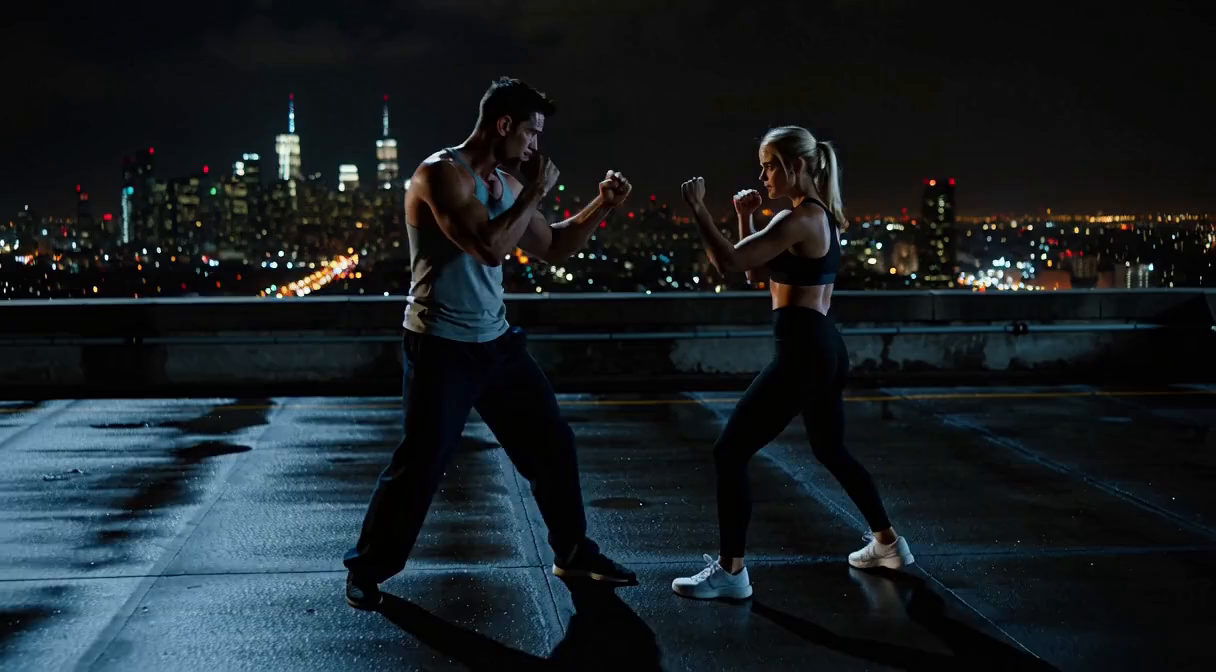
新链路 实测中帧(约50%·对面视角)
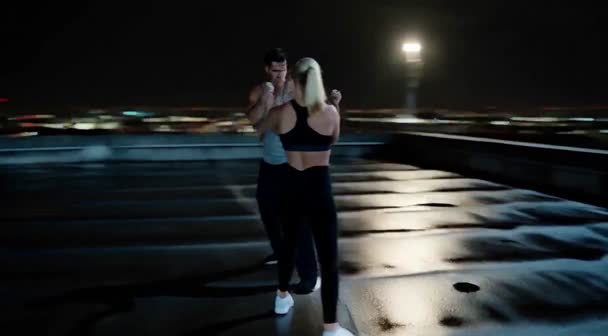
冠军 实测中帧(约50%·对面视角)
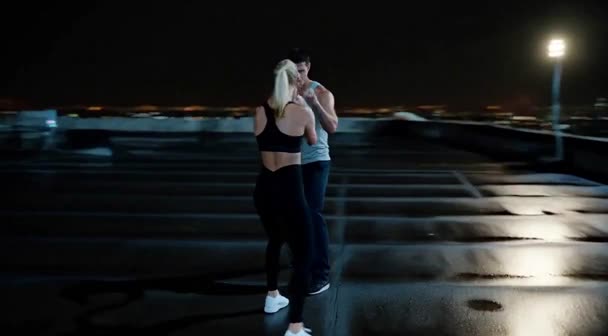
中帧两侧同位对比:两臂都在 ~50% 处到达锚图对面视角(构图同族),且世界物体方位保持一致 = orbit 语义正确。
🅰 KAP 新链路产品(主审)✅仪器转满firstImage+lastImage 首尾同帧orbit-360@0.8 · 20步SigmaShift · seed 20260929
条件首锚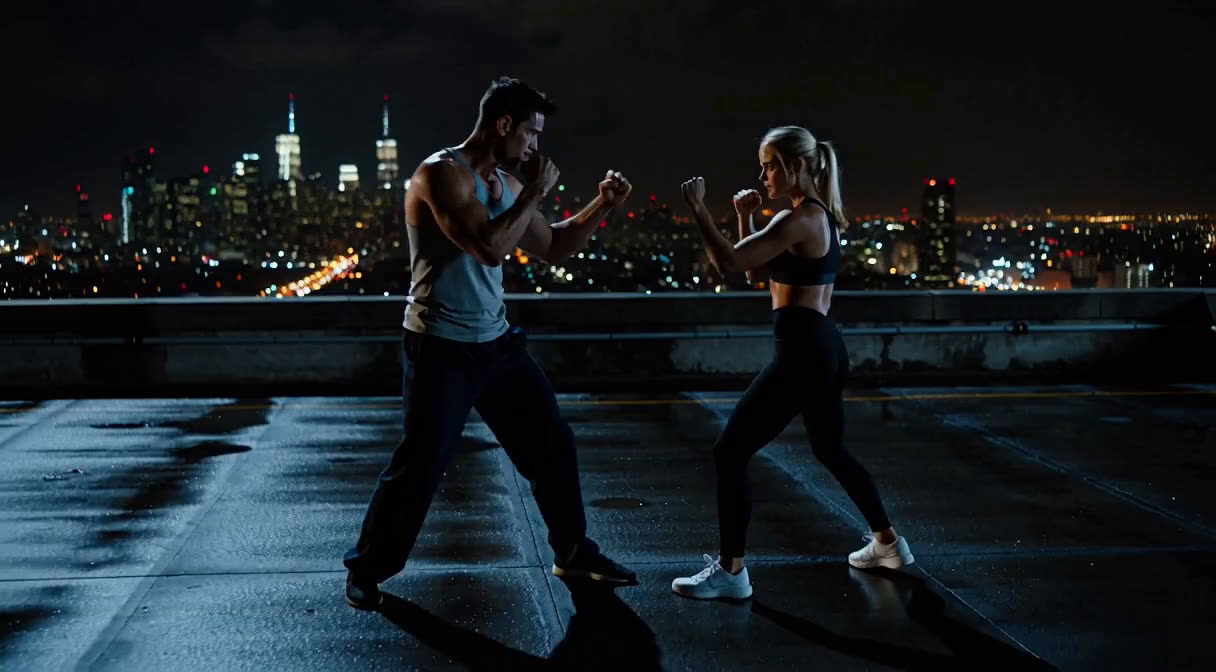
实测首
实测中(~50%)
实测尾
1216×672124f @24fps · 5.17sh264 yuv420p + aacprofile=lightx2v-8-768p渲染 572s
终审判定:
🅱 r11 冠军臂参照(对照用,不作判题)Kai 已评「优」同锚 · 同124f · 同seed · graph直投
条件首锚
实测首
实测中(~50%)
实测尾
1216×672124f · 5.17sgauge: 翻转6/净dx355/尾锚4.9
📖 判读指引
主审只判一件事:转满一圈没有 + 画面合格与否。
1️⃣ 1× 常速看一遍:镜头应绕场景匀速一整圈,回到起点视角(尾帧≈锚图)。
2️⃣ 0.25× 慢放看中段(~50% 处=对面视角):对比上方中帧三联——两臂世界物体方位应同族;看有无物体瞬移/穿模/人物形态崩坏。
3️⃣ 拖到结尾核对回锚:尾帧应几乎复现锚图构图(仪器 MAD 4.6,人眼复核)。
4️⃣ 声音:本片带 H3 原生环境音轨(aac),可开声听是否有异常爆音。
1️⃣ 1× 常速看一遍:镜头应绕场景匀速一整圈,回到起点视角(尾帧≈锚图)。
2️⃣ 0.25× 慢放看中段(~50% 处=对面视角):对比上方中帧三联——两臂世界物体方位应同族;看有无物体瞬移/穿模/人物形态崩坏。
3️⃣ 拖到结尾核对回锚:尾帧应几乎复现锚图构图(仪器 MAD 4.6,人眼复核)。
4️⃣ 声音:本片带 H3 原生环境音轨(aac),可开声听是否有异常爆音。