⚖️ LongMedia × r073 四臂定谳 v2 明牌
r073 = 19.73s 连续动作镜(螳螂vs蜈蚣无头尾节+甲虫登场)。v1 页两臂未用 GT 拆镜截断帧锚(臂设计失误);v2 加入 v3c 修正臂 = 三段独立任务 × 每段 GT 截断帧 hybrid_first_last 锚 + TR 身份池(与 kb39 拼装纪律对齐,唯一变量=引擎/路线)。GT 真结构=3镜蒙太奇(190.567/196.5 真切点);GT 复现欠账属 kb39 拆分语义线,与本实验正交。
主问题(收敛单选)LongMedia 路线对 r073 类长镜的最终处置
裁决语境:multiclip 单任务内架构性不支持 per-clip 帧锚(源码定谳:续接=latent 运动上下文,锚只绑首 clip)——per-clip GT 锚只有「三段独立任务」路线能吃到。
臂素材点击卡内 ⛶ 全屏播放(各臂独立·原声)
臂A · LM multiclip(seed 990701,脏容器)67.8min
🔴 看点:9.6-10.4s 甩镜窗「天台对练人类场景」泄漏 ~2s。无 GT 帧锚(仅 TR 池)。
臂B · LM multiclip(seed 990702,冷容器)50.7min
🟢 同图同refs同拆分,甩镜窗变镜内挥刀 blur,零泄漏。但仍无 GT 帧锚——锚轴与 v3c 对照。
v3c · 三段独立×GT截断帧锚(本次修正臂)S2 11.8m+S3 14.5m
🟡 S1=kb39 v11 冻结件直接复用(本就 GT 锚);S2/S3 每段首尾帧=GT 拆镜截断处截帧(hybrid_first_last),锚设计见下方证据 B。-motion_repair auto 补 blur 段。
kb39 v12 · 拆镜臂基线参照
现役路线产物(GT首尾锚×3段手工拼接,seam2 病根=模糊烘进latent)。
GT · 原片 r073(3镜蒙太奇真值)参照·不作判题
GT 含内部物理切镜(190.567/196.5)——LM 臂与 v3c 均为「单镜内续接/拼接」语义,与 GT 蒙太奇结构不同属预期差异,勿以复现判分。
证据 A污染 A/B 条带(v1 已定谳,留档) · 甩镜窗 8.4→11.6s(9帧)
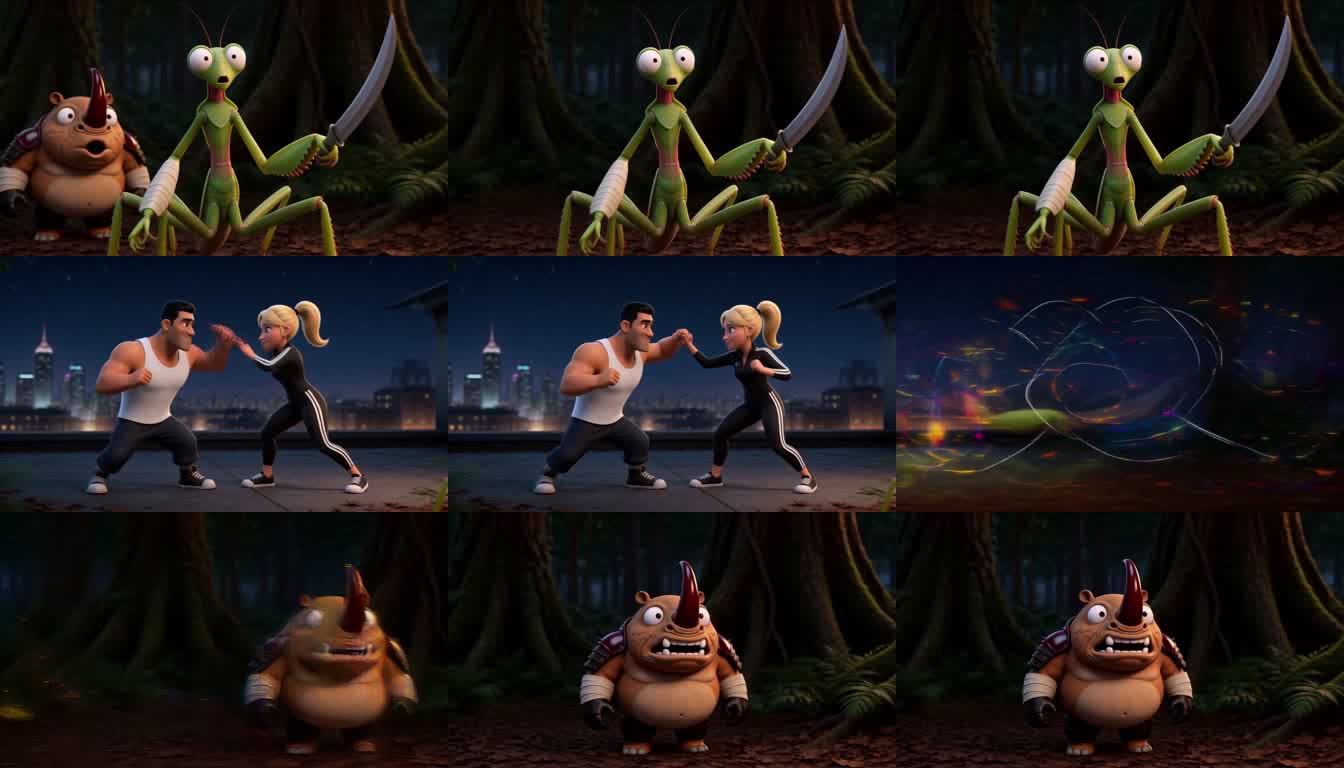
臂A(脏容器):第4-5格(9.6/10.0s)= 天台对练人类场景泄漏实锤;其余格正常。唯一变量=容器冷态 → 污染假设 A/B 实锤。
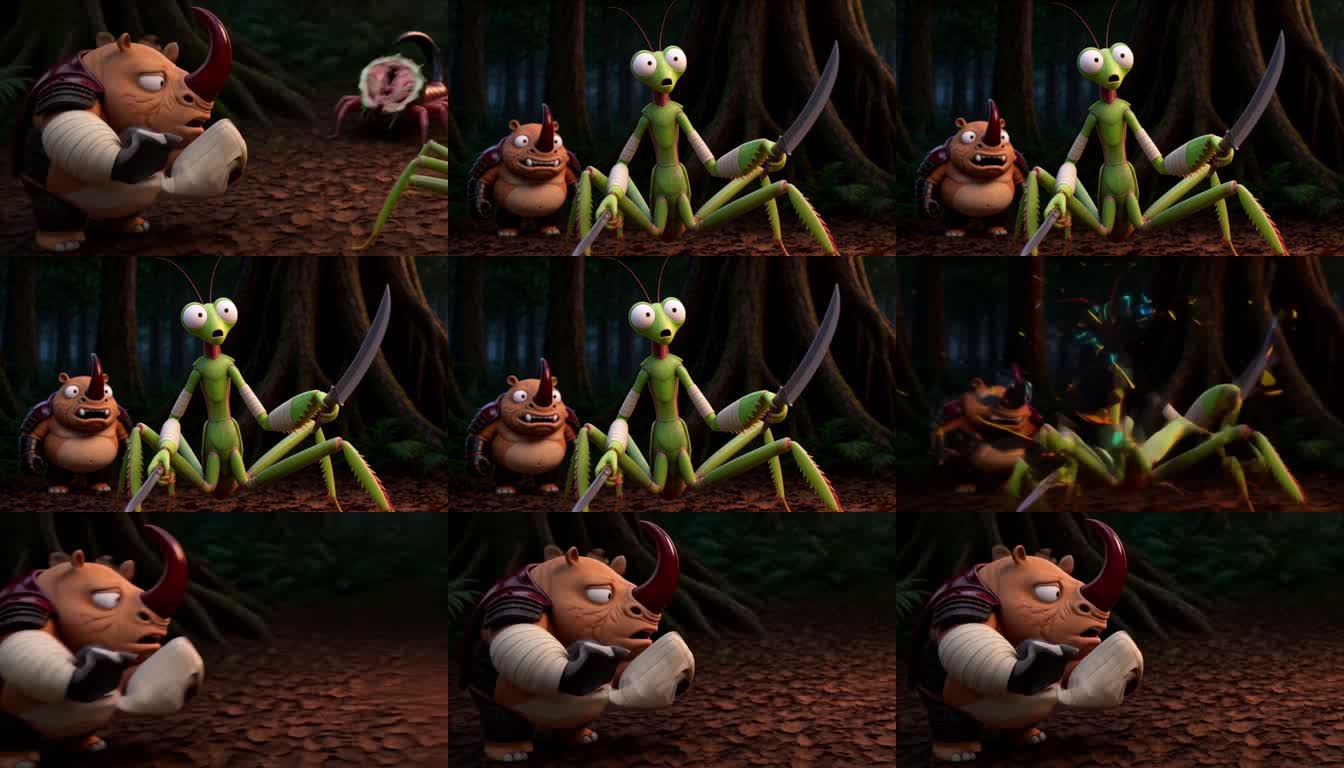
臂B(清容器):9 帧全镜内内容——螳螂+甲虫对峙→挥刀火花blur(10.4s)→甲虫ECU。零泄漏。
证据 Bv3c 锚设计实拍 — GT 拆镜截断处截帧(每段首尾帧)

S2 首锚 = GT@8.30s(切点1 190.567 处截断帧)→ hybrid image_1
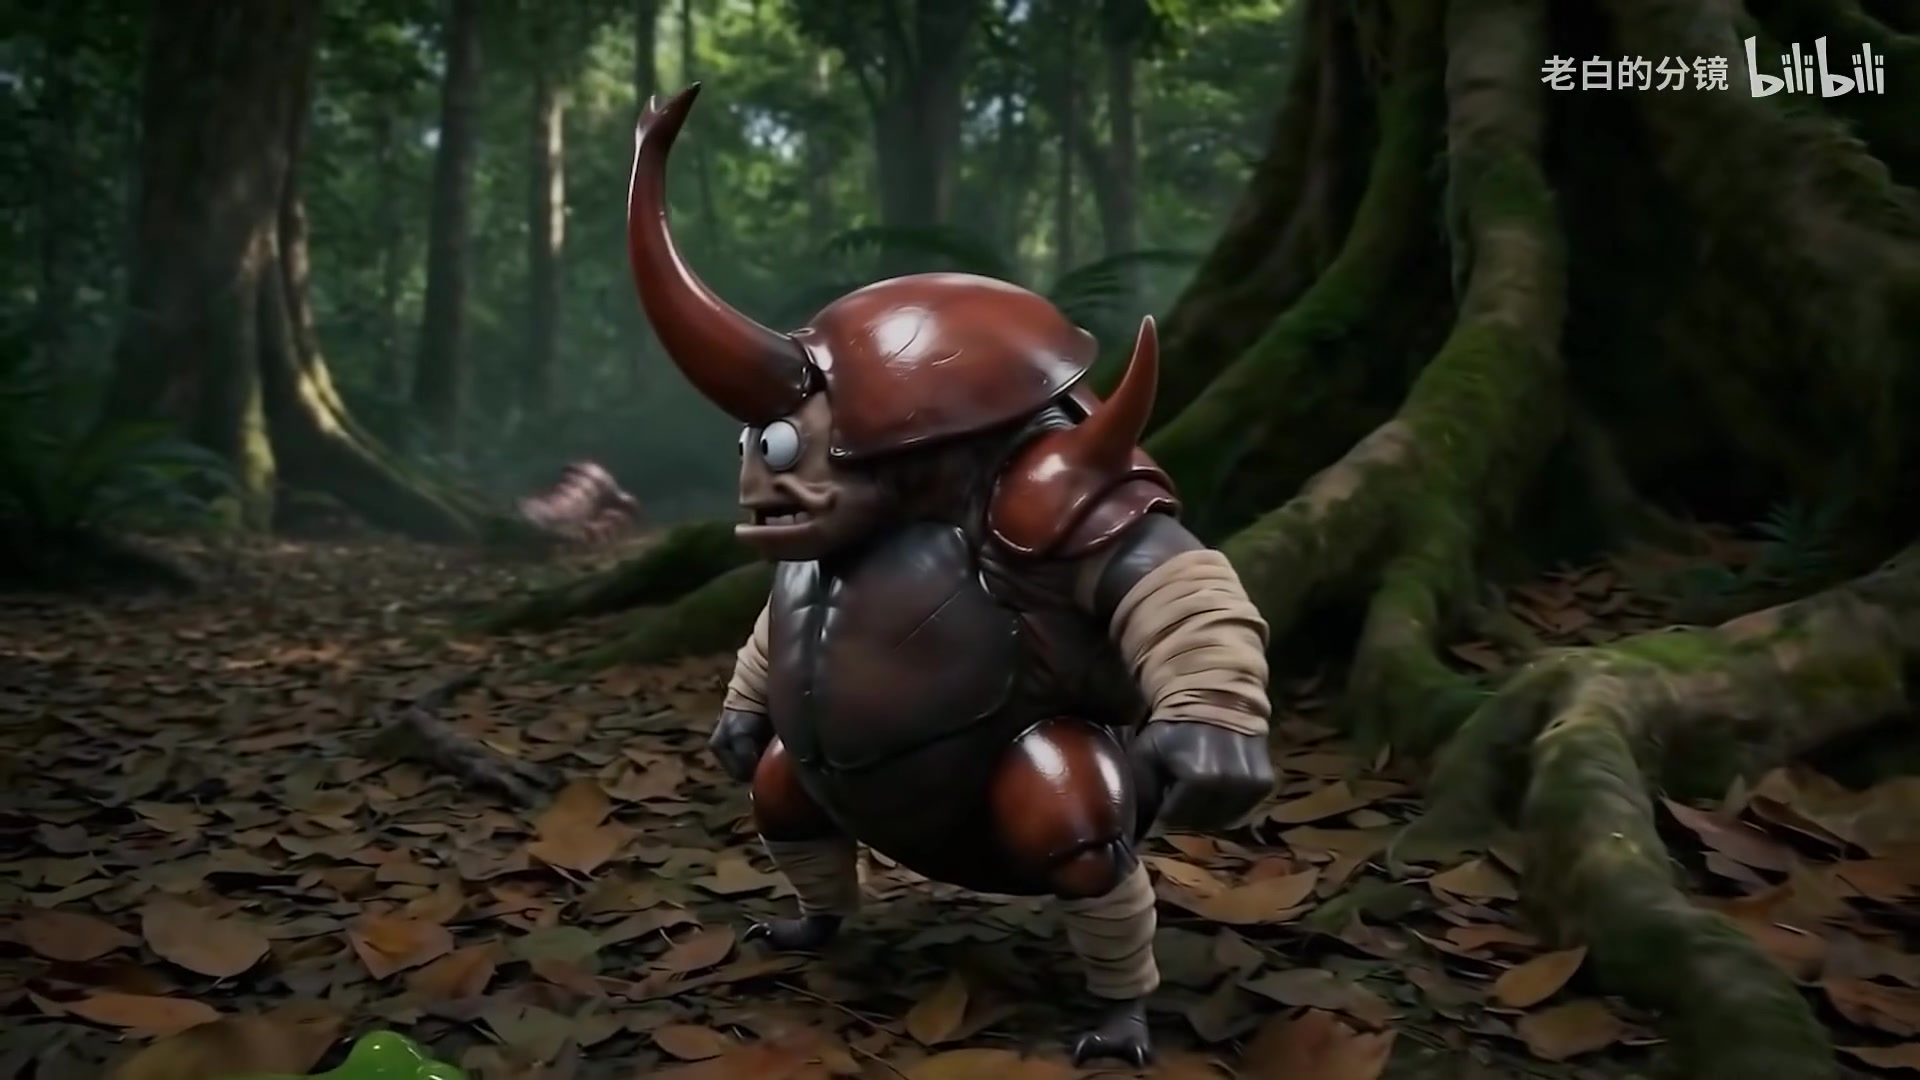
S2 尾锚 = S3 首锚 = GT@11.48s(切点2 196.5 处截断帧)→ S2 image_2 / S3 image_1
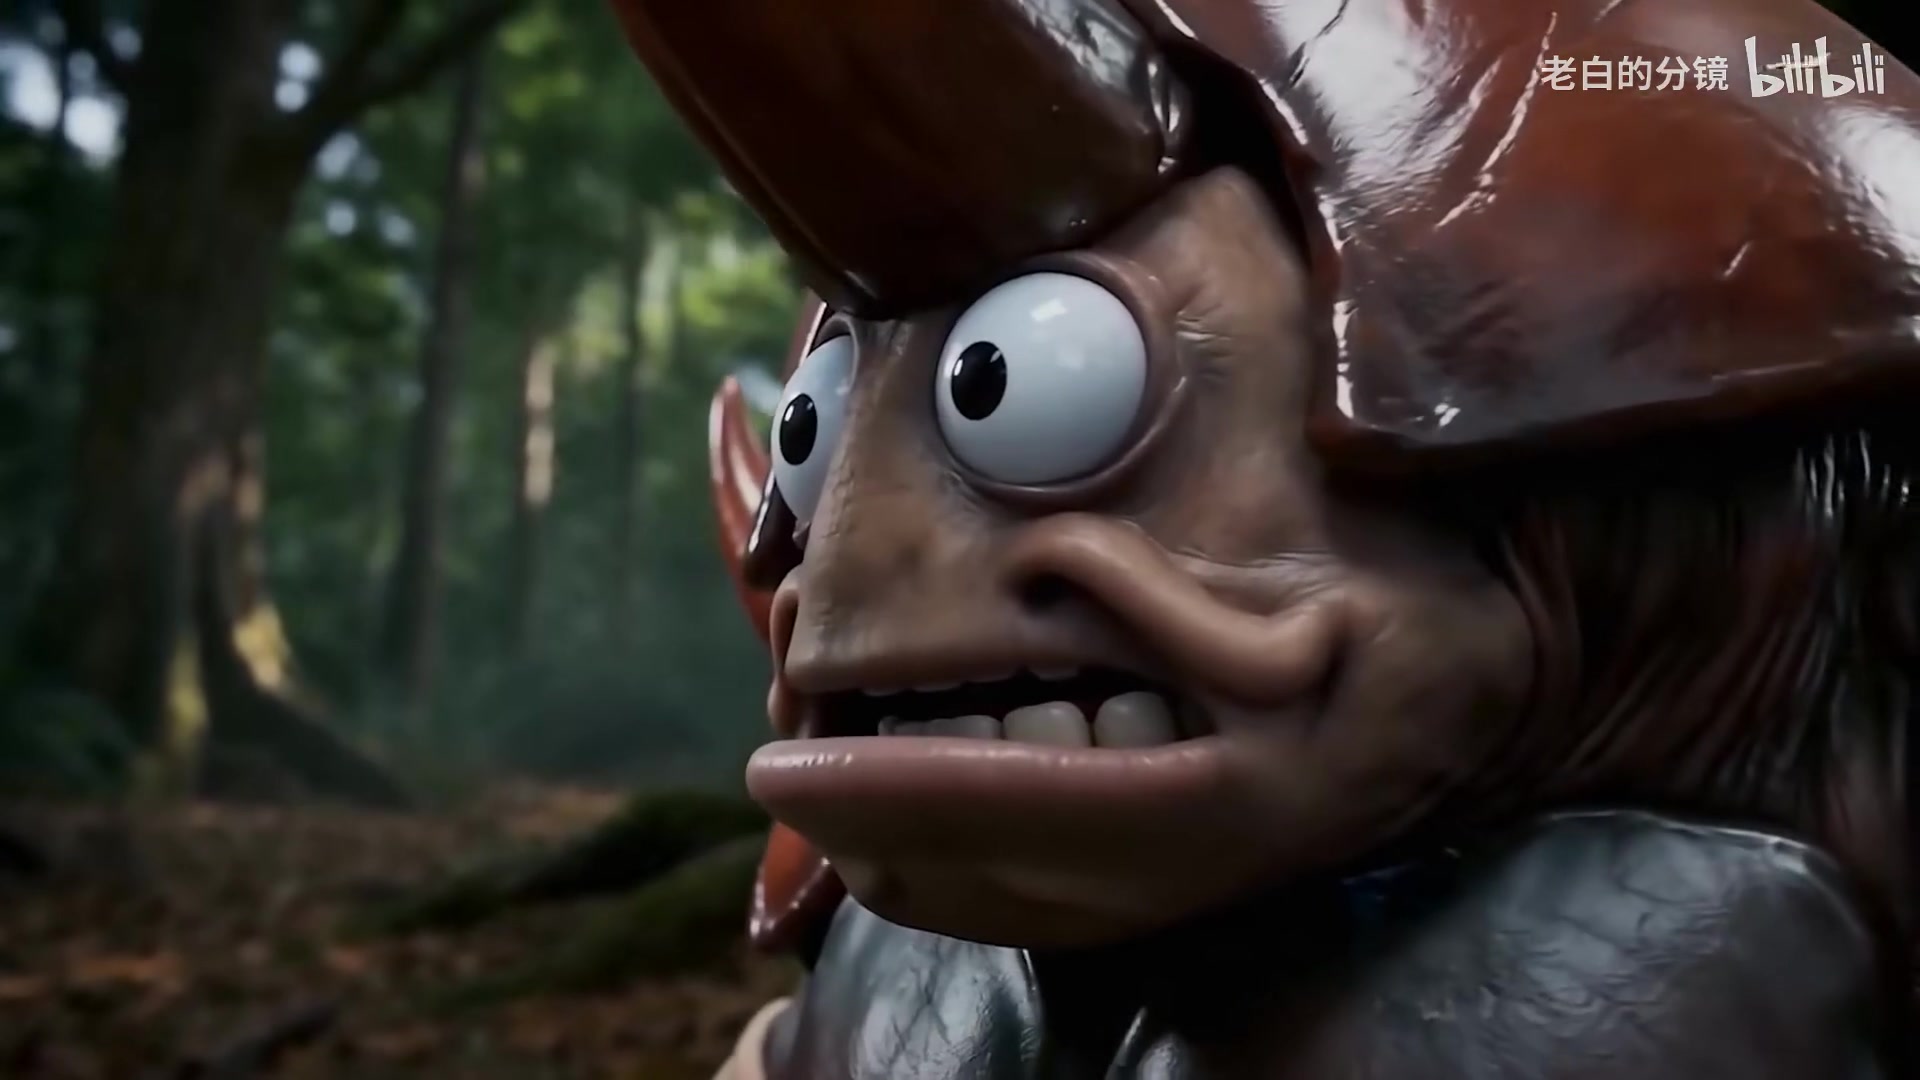
S3 尾锚 = GT@19.55s(末帧)→ S3 image_2
S2 无身份 refs(whip-pan 段,同 kb39 纪律);S3 加甲虫 TR(image_3)。S1 直接复用 kb39 v11 冻结件(已 GT 锚),不重渲。
证据 Cv3c 缝质量与末帧(vision 预筛三帧)
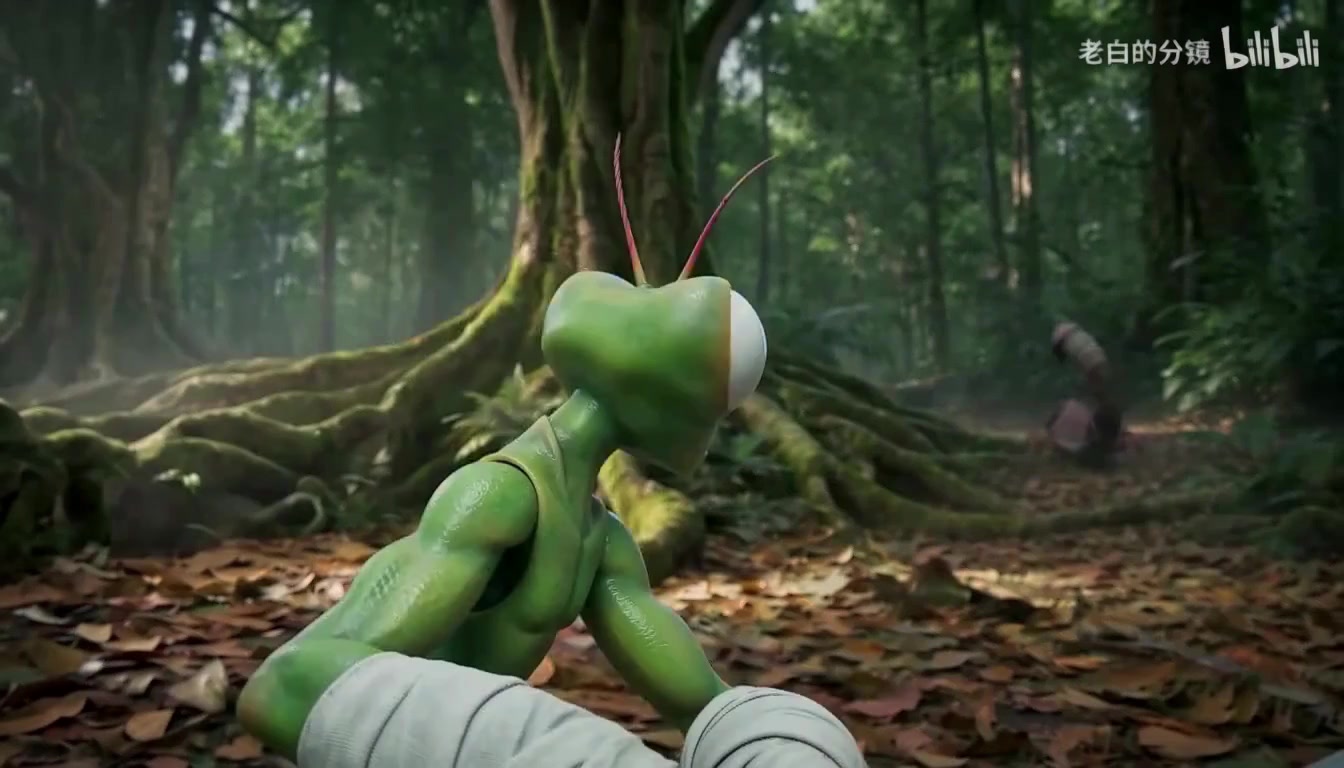
缝1 前(8.30s):螳螂侧背回头,前臂绷带+森林场景,身份正确,预筛无人类泄漏。
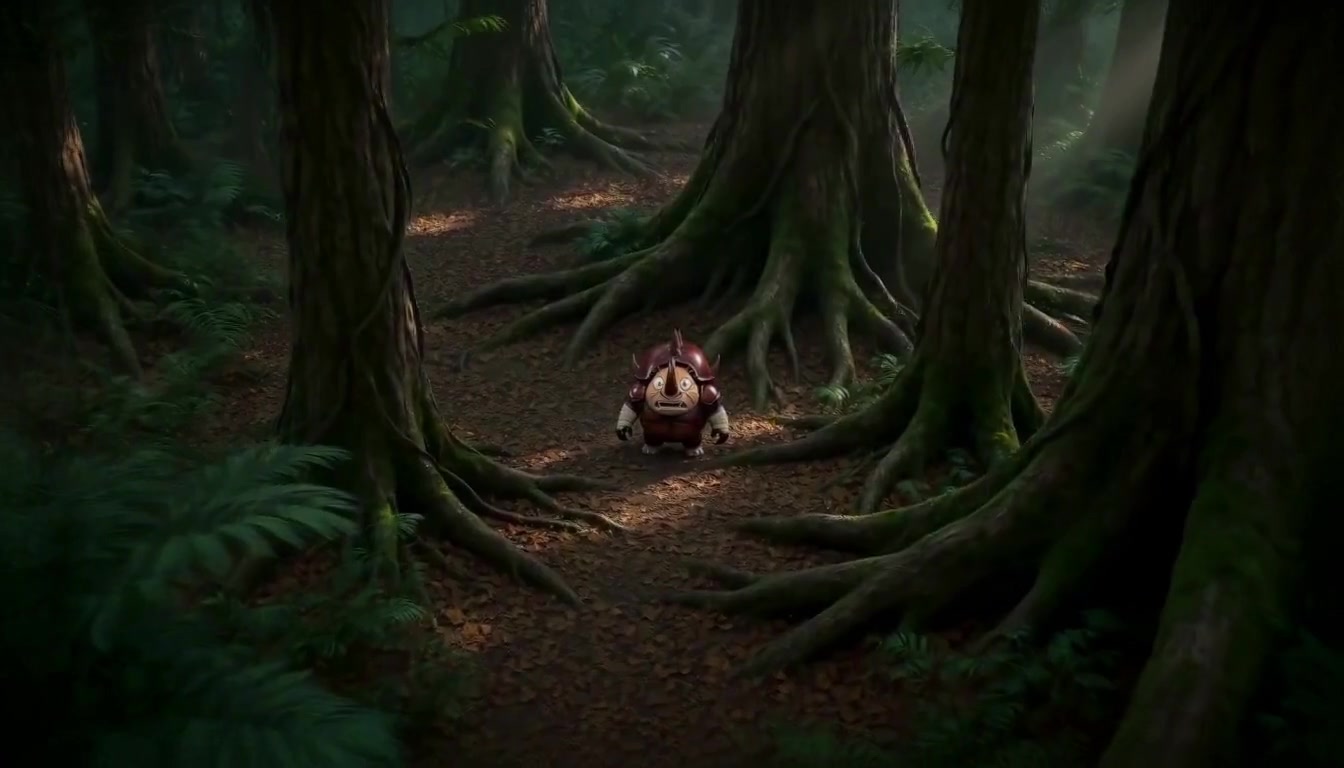
缝2 后(11.55s):whip-pan 完全收敛——树干/苔藓/甲虫面部细节锐利,无拖影无鬼影。
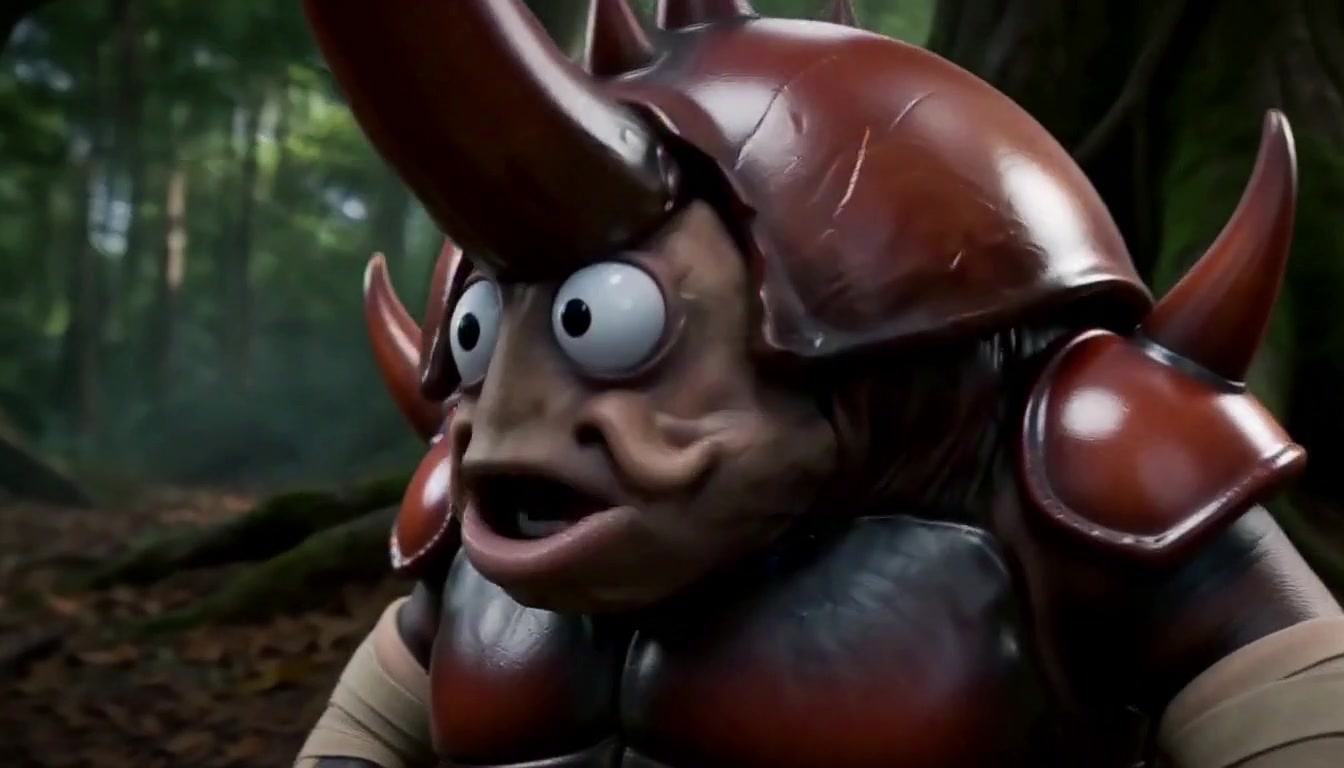
末帧(19.30s):甲虫 ECU 犄角/甲壳/绷带特征完整,19.5s 时间线后身份无漂移。
臂B 缝对照(无锚路线):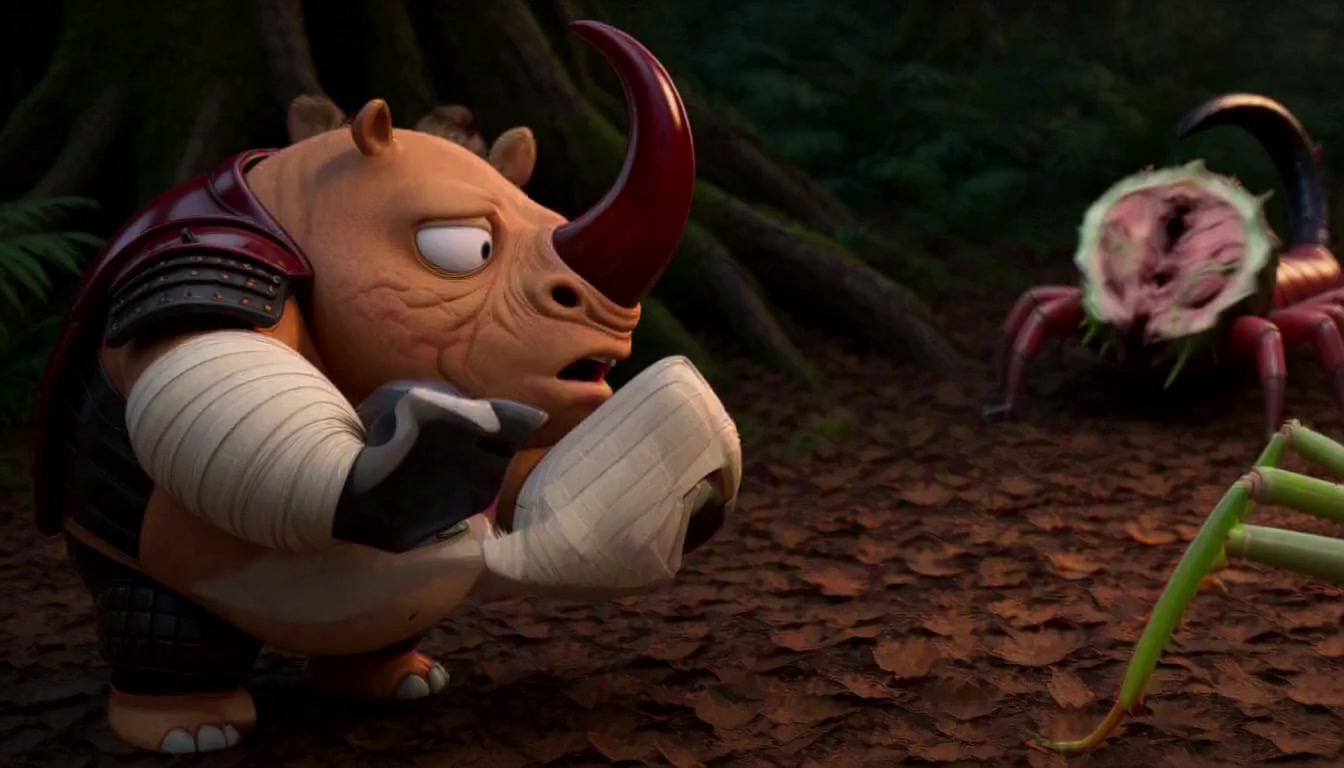
 (8.4/8.6s 双帧)
成本与规格台账(agent 仪器实测,只配预筛)
| 路线 | 耗时 | 规格 | GT锚 | 人工环节 | 本镜结果 |
|---|---|---|---|---|---|
| 臂A multiclip(脏) | 67.8min | 20.75s·498f | 无 | 零 | ❌ 甩镜窗泄漏 |
| 臂B multiclip(清态) | 50.7min | 20.75s·498f | 无 | 零 | ✅ 干净但锚轴缺位 |
| v3c 三段独立×GT锚 | 26.3min(S1复用) | 19.46s·467f | 每段首尾×2段 | 拼接脚本(自动) | ✅ 锚纪律对齐 |
| kb39 v12(参照) | ≈36min+多轮世代 | 19.5s | ×3段 | 手工拼接+多轮迭代 | seam2 病根未解 |
v3c 拼接坑已修:8190 输出落 gpu2/ 子目录(哨兵拼路径漏级);cs2/cs3 音轨为坏 AAC(scalefactor bands 越界)——容错解码降 PCM 重拼干净音轨;-shortest 裁 3 帧余量。耗时=ComfyUI history 时间戳差;「干净」=三路 vision 预筛,agent 自评 ≠ Kai 终审。
逐臂判定
臂A multiclip脏:
预筛:泄漏否决,留档当污染证据臂
臂B multiclip清:
预筛:机械全绿但无 GT 锚——锚轴与 v3c 对照后判
v3c GT锚修正臂:
预筛:缝1/缝2/末帧 vision 三绿;判读轴=锚贴合度+缝连续性+身份
kb39 v12 基线:
参照臂,可评可弃